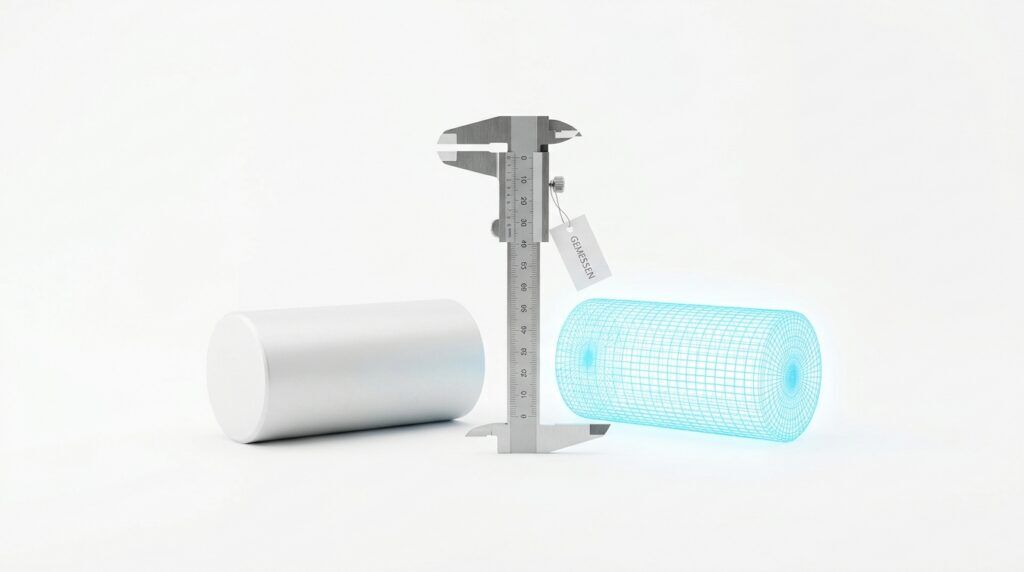
Festo will die Simulationsmodelle seiner Automatisierungskomponenten im eigenen Labor an Messungen echter Bauteile prüfen. Dafür nutzt der Esslinger Hersteller Nvidias Simulationsumgebung Isaac Sim. Mit ABB Robotics arbeitet Festo bereits an einer Anwendung, mit der Maschinenbauer eine Handhabungsanlage vor dem Aufbau virtuell in Betrieb nehmen sollen.
Ein Klick · kostenlosDr. Web bei Google bevorzugenMarkieren Sie drweb.de als bevorzugte Quelle. Dann sehen Sie unsere Artikel öfter unter den Top-Meldungen.Jetzt hinzufügenViele Maschinenbauer nehmen eine neue Anlage zuerst am Rechner in Betrieb, bevor sie in der Halle steht. Ob die Abläufe aus der Simulation an der echten Maschine genauso funktionieren, hängt von der Genauigkeit jedes einzelnen Bauteilmodells ab. An dieser Stelle setzt Festo an, wie das Unternehmen am 21. Oktober mitgeteilt hat.[1]
Das Wichtigste in Kürze
- Festo will die Modelle seiner Komponenten um Bewegungsverhalten erweitern und im Labor mit Messungen an echten Teilen abgleichen.
- Grundlage ist Nvidias offene Simulationsumgebung Isaac Sim.
- Mit ABB Robotics verbindet Festo den digitalen Zwilling eines dreiachsigen Handlingsystems mit ABBs Software RobotStudio.
- Kosten, Zeitplan und die Zahl der Modelle nennt Festo nicht.
Was fehlt den bisherigen Simulationsmodellen?
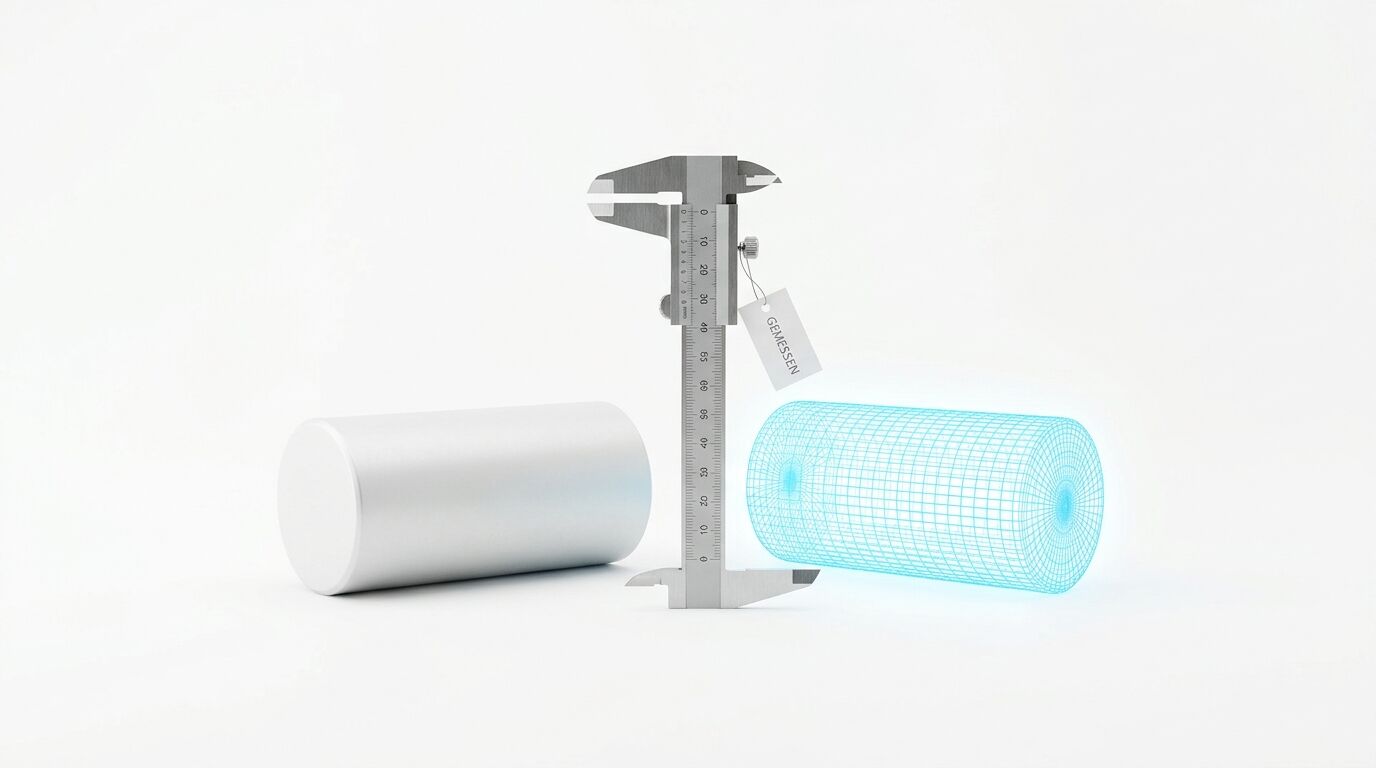
Isaac Sim setzt Festo schon ein, um synthetische Daten zu erzeugen, an denen Roboter das Erkennen von Objekten lernen. Seine Produktmodelle kann der Hersteller bereits im offenen 3D-Format USD ausgeben.[1] Diese Modelle will Festo um Bewegungsverhalten und anwendungsrelevante Eigenschaften erweitern.
Entscheidend ist die Dynamik. Im Modell beschleunigt eine Achse oft gleichmäßiger als in der Halle, wo Reibung, Last und Regelverhalten den Verlauf verändern. Kleine Abweichungen je Bewegung summieren sich über einen Arbeitszyklus zu einer anderen Taktzeit. Für Physical AI, also KI, die Maschinen und Roboter in der realen Welt steuert, wiegt dieser Fehler schwerer: Sie lernt in der Simulation, was sie später an der echten Maschine ausführt.
„Unseren digitalen Modellen muss man genau so vertrauen können wie unserer Hardware“, sagt Jan R. Seyler, der bei Festo den Bereich Physical AI leitet. Für den Abgleich will Festo simulierte Bewegungen unter festgelegten Betriebsbedingungen mit Messungen an realen Komponenten vergleichen. Aus den Abweichungen sollen gezielt bessere Modelle entstehen.[1]
Eine Simulation ist nur so genau wie ihr ungenauestes Bauteil. Festo will diese Fehlerquelle beim Hersteller des Bauteils beseitigen.
Markus Seyfferth, Chefredakteur Dr. Web
Was erproben Festo, ABB und Nvidia gemeinsam?
An einer gemeinsamen Handhabungsanwendung verbinden die drei Unternehmen digitale Zwillinge eines dreiachsigen Handlingsystems von Festo mit ABB RobotStudio. Die Erweiterung HyperReality bindet dafür Bibliotheken von Nvidias Simulationsplattform Omniverse ein. Mit dem ABB Virtual Controller laufen Roboterprogramme virtuell auf derselben Steuerungssoftware wie auf echten ABB-Robotern.[1]
Siemens trainiert in Erlangen die Prüfkamera für neue Leiterplatten an Bildern aus dem digitalen Zwilling, bevor ein Prototyp existiert. Schaeffler testet Änderungen in Taicang zuerst im Zwilling und danach an der Montagelinie. Festo modelliert dagegen eine Ebene darunter das einzelne Bauteil, das Maschinenbauer in ihre Anlagen einbauen. Je genauer dieses Modell ist, desto genauer wird jede Anlagensimulation, in der es steckt.


Was bedeutet das für Maschinenbauer?
Maschinenbauern versprechen Festo und ABB eine schnellere Inbetriebnahme: Abläufe und Integrationsfragen sollen vor dem physischen Aufbau geklärt sein. Eine Zeitersparnis beziffern beide Unternehmen nicht.[1] „Die Zusammenarbeit mit Festo und NVIDIA wird Engineering und virtuelle Inbetriebnahme für Maschinenbauer voranbringen“, sagt Boris Fiedler, bei ABB Robotics für Betrieb und Portfolio im Softwaregeschäft zuständig.
Langfristig sollen die Modelle auch autonome Automatisierungssysteme unterstützen. Ab dem 20. Januar 2027 gilt in der EU die neue Maschinenverordnung. Übernimmt maschinelles Lernen in einer Steuerung Sicherheitsfunktionen, muss eine unabhängige Stelle die Konformität bewerten.[2]
Maschinenbauer, die Festo-Komponenten simulieren, sollten beim Hersteller erfragen, für welche Teile Modelle mit Bewegungsverhalten und Messabgleich vorliegen. Solange solche Modelle fehlen, hilft eine eigene Gegenprobe: die Taktzeit aus der Simulation an der ersten realen Anlage nachmessen und die Abweichung festhalten.
Quellen
2 Quellen anzeigenQuellen ausblenden
- FestoFesto entwickelt mit NVIDIA-Technologien digitale Zwillinge für Physical AI (Pressemitteilung über news aktuell)
- Amtsblatt der EUVerordnung (EU) 2023/1230 über Maschinen, Anhang I Teil A Nr. 5 und 6, Artikel 54
Mehr Newshunger?
- Siemens und Nvidia: In Erlangen lernt die Prüfkamera neue Leiterplatten vor dem Prototyp kennen
- Schaeffler lässt in China Humanoide die Gelenkmodule für Humanoide montieren
- Yann LeCun und Arthur Mensch steigen beim Zürcher Robotik-Start-up Enact ein
- Was kommt mit der KI-Revolution auf uns zu, Herr Huang?
- Qualcomm übernimmt PickNik und sichert sich den Betreuer der Roboter-Software MoveIt
- Roboter-Schule in Frauenaurach: Schaeffler trainiert Humanoide für den Werkseinsatz 2027
- Physical AI: Die KI bekommt einen Körper